


 Anmeldung
 Blog
OEE für robotisierte Schweißzellen: Werkstückspannung, Wartezeiten und abgelehnte Schweißungen

Wesentliche Erkenntnisse
- Setzen Sie den idealen Zyklus aus der Roboterprogrammlaufzeit pro Teil, einschließlich des Anteils für Brennerreinigung, damit Wartezeiten an der Vorrichtung als Verlust sichtbar werden.
- Ein Roboter, der auf das Drücken des Startknopfs wartet, ist kein Fehler, kann aber zu einem der größten Verluste in der Zelle werden.
- Halten Sie Wartezeiten auf Teile innerhalb der geplanten Produktionszeit und kodieren Sie sie, damit das Versorgungsproblem sichtbar bleibt.
- Drahtwechsel, ungeplante Spitzenwechsel, Fehler und Wiederherstellung sind Stopps mit eigenen Fehlercodes.
- Manuelle Nacharbeiten sind Nacharbeit, keine im ersten Durchgang guten Teile.
Der Roboter in Zelle 6 beendet Seite A des Drehtellers und stoppt. Auf Seite B ist die Vorrichtung halb beladen, weil die Halterungen von der Abkantpresse nicht angekommen sind. Der Controller protokolliert den Roboter als wartend auf den Startknopf, was kein Alarm ist, sodass der Schichtbericht sagt, die Zelle lief ohne Fehler. OEE in einer robotisierten Schweißzelle fängt diesen Verlust ein: Der Roboter ist in Ordnung, und die Zelle hat trotzdem eine Stunde verloren.
Dieser Leitfaden richtet sich an Werksleiter, Produktionsleiter und Fertigungsingenieure, die robotisierte Schweißzellen betreiben. Er behandelt, wie man den idealen Zyklus festlegt, wie man das Laden der Vorrichtung und das Warten auf Teile bucht, Brennerreinigung, Spitzen- und Drahtwechsel, Fehler und Wiederherstellung sowie wie man Schweißablehnungen und Reparaturen zählt.
Wohin die Zeit in einer Schweißzelle geht
In einer typischen Zwei-Stationen-Zelle lädt und klemmt ein Bediener Teile in der Vorrichtung auf der einen Seite und drückt den Bereitknopf, während der Roboter die andere Seite schweißt. Der Drehtisch oder Positionierer dreht sich und der Roboter startet erneut. Alle x Zyklen fährt der Roboter zur Brennerreinigungsstation.
| Quelle des Verlusts | Typische Ereignisse | OEE-Faktor |
|---|---|---|
| Vorrichtungsbeladung | Roboter wartet auf Startknopf, Klemmen- oder Anwesenheitssensor-Fehler, Teil passt nicht | Leistung oder Verfügbarkeit |
| Teileversorgung | Warten auf Teile von Laser, Abkantpresse oder Kitting | Verfügbarkeit |
| Brenner und Verbrauchsmaterial | Ungeplanter Spitzenwechsel, Düsenverspritzung, Drahtspulenwechsel, Gaswechsel | Verfügbarkeit oder Leistung |
| Fehler | Arc-Start-Fehler, Drahthaftung, Kollision, Touch-Sense-Fehler, Lichtvorhang-Auslösung | Verfügbarkeit oder Leistung |
| Schweißqualität | Porosität, Einbrand, unzureichende Durchmischung, Durchbrennen, fehlende Nähte | Qualität |

Der Roboterzyklus als Ideal
Setzen Sie das Ideal pro Teilenummer aus der Roboterprogrammlaufzeit: Schweißen, Fahrbewegungen und Positioniererbewegungen für ein Teil. Fügen Sie den Anteil der Brennerreinigung hinzu, sodass ein Reinigungszyklus über die betreffenden Teile verteilt wird. In der Programmiersprache geplante Brennerreinigung ist dann Teil des Ideals, nicht ein Stopp.
In einer Zwei-Stationen-Zelle kann die Zelle nur so schnell laufen wie das langsamere der beiden — Roboter oder Lade-Seite. Wenn Sie das Ideal auf die Ladezeit setzen, verschwinden die Wartezeiten des Roboters aus den Zahlen. Halten Sie das Ideal bei der Roboterzykluszeit, dann zeigen die Wartezeiten als Verlust auf das Ungleichgewicht der Zelle: Vorrichtungsdesign, Teileversorgung, Arbeitsteilung. Unser Leitfaden zum Line Balancing erläutert, wie man das Ungleichgewicht behebt, sobald man es sehen kann.
Zählen Sie Teile über das Zyklusende-Signal des Robotercontrollers oder die SPS der Zelle. Bei einer Zelle, die zwei Teile pro Zyklus schweißt, zählen Sie Teile, nicht Zyklen.
Vorrichtungsbeladung und der Startknopf
Der Roboter beendet seinen Zyklus und wartet darauf, dass der Bediener „Bereit“ drückt. Dieses Warten ist ein Maschinenzustand, aus dem Controller gelesen, und es ist kein Fehler. Es kostet dennoch Output. Kurze Wartezeiten unter Ihrer Stopp-Schwelle landen in Leistung; lange in Verfügbarkeit und benötigen einen Grund.
Hier verbergen sich zwei unterschiedliche Probleme. Das erste ist Design: Beladen und Spannen dauert länger als der Roboterzyklus, jedes Mal. Das zweite ist Unterbrechung: die ladende Person holt Teile, wartet auf einen Kran oder macht eine Qualitätsprüfung. Kodieren Sie lange Wartezeiten nach Grund, etwa Warten auf Teile, Warten auf Kran, Vorrichtungsproblem oder Qualitätsprüfung, dann trennen sich die beiden Probleme.
Das ist eine Messung der Zelle, nicht der ladenden Person. Berichten Sie nach Zelle, Teilenummer und Schicht, niemals nach Bediener. Wo eine Kamera die Zelle überwacht, zeigt ein Clip, ob die Vorrichtung leer war oder auf ein Teil wartete. Er misst keine manuellen Arbeitsschritte und sollte das nicht tun.
Warten auf Teile
Eine Schweißzelle, die von Laser, Stanzen und Abkantpressen versorgt wird, ist nur so ausgelastet wie ihre Zulieferkette. Wenn Teile fehlen, hungert die Zelle. Manche Werke buchen das außerhalb der geplanten Produktionszeit, als wäre die Zelle nicht geplant. Das lässt die OEE der Zelle besser aussehen und verschleiert das Versorgungsproblem.
Halten Sie es innerhalb, mit eigenem Code „keine Teile“, und der Verlust landet dort, wo er beginnt. Die Kosten einer hungernden Schweißzelle können der vorgelagerten Maschine oder dem Kitting-Bereich zugerechnet werden. Unser Artikel zu OEE über mehrere Maschinen erklärt, wie man mehrere Maschinen zusammenfasst, ohne Verluste doppelt zu zählen.
Brennerreinigung, Spitzen und Draht
Geplante Brennerreinigung ist Teil des Ideals. Ungeplante Arbeiten an Verbrauchsmaterial sind es nicht. Ein Kontaktspitzenwechsel nach einem Burnback, eine Düse, die zwischen Reinigungszyklen von Spritzern befreit wird, ein Gasflaschenwechsel oder ein Drahtvorschubproblem am Liner oder den Vorschubrollen ist ein Stopp mit eigenem Code.
Ein Drahtspulen- oder Trommelwechsel stoppt die Zelle, und seine Dauer hängt davon ab, ob das nächste Paket an der Zelle bereitliegt. Düsenverspritzung ist auch ein Qualitätssignal: schlechte Gasabdeckung zeigt sich als Porosität, sodass dieselbe Grundursache sowohl in Verfügbarkeit als auch in Qualität auftauchen kann.
Fehler und Wiederherstellung
Roboterzellen stoppen bei Arc-Start-Fehlern, wenn der Draht am Werkstück klebt, Kollisionen, die den Kollisionssensor des Brenners auslösen, Touch-Sense-Fehler, die die Naht nicht finden, und Auslösungen von Lichtvorhang oder Tür. Der Fehler selbst ist kurz. Die Wiederherstellung ist es nicht: Zurücksetzen, Roboter freimachen, Brenner prüfen, entscheiden, ob das Programm neu gestartet oder die Naht manuell repariert wird.
Buchen Sie Fehler und Wiederherstellung als einen Stopp, vom Moment des Stillstands bis zum Moment, in dem wieder geschweißt wird. Touch-Sense-Fehler und Kollisionen können auf vorgelagerte Ursachen hinweisen, etwa Bauteilvariationen durch Schneiden oder Biegen oder auf Vorrichtungsverschleiß. Unser Artikel über ungeplante Ausfallzeiten behandelt, wie diese kodiert werden, damit die Ursachen sichtbar werden. Wo eine Kamera die Zelle beobachtet, zeigt der Clip kurz vor dem Fehler ein falsch positioniertes Teil, ein verheddertes Kabel am Zuführer oder den Brenner an einer Klemme. Die Software schlägt eine Ursache vor und der Bediener bestätigt sie mit einem Tipp.
Schweißablehnungen und Nacharbeiten
Schweißfehler umfassen Porosität, Untergrößen, mangelnde Durchmischung, Durchbrennen, fehlende oder fehlplatzierte Schweißnähte, Spritzer auf sichtbaren Flächen und Verzug. Einige werden in der Zelle gefunden, andere in der Montage, Lackierung oder bei zerstörenden Prüfungen. Bringen Sie spätere Funde zur Zelle zurück, mit Teilenummer und Schicht.
Ein von Hand repariertes Teil ist Nacharbeit: Es wird versandt, war aber nicht beim ersten Mal richtig, daher zählt es in der OEE nicht als gut. Teile, die für geplante zerstörende Prüfungen zerschnitten werden, sind eine Werksregel: Zählen Sie sie getrennt von Fehlern, damit sie das Pareto der Ausschüsse nicht verzerren. Unser Leitfaden zum OEE Qualitätsfaktor erklärt, wie Nacharbeit zu zählen ist.
Eine gearbeitete Schicht an einer Zelle
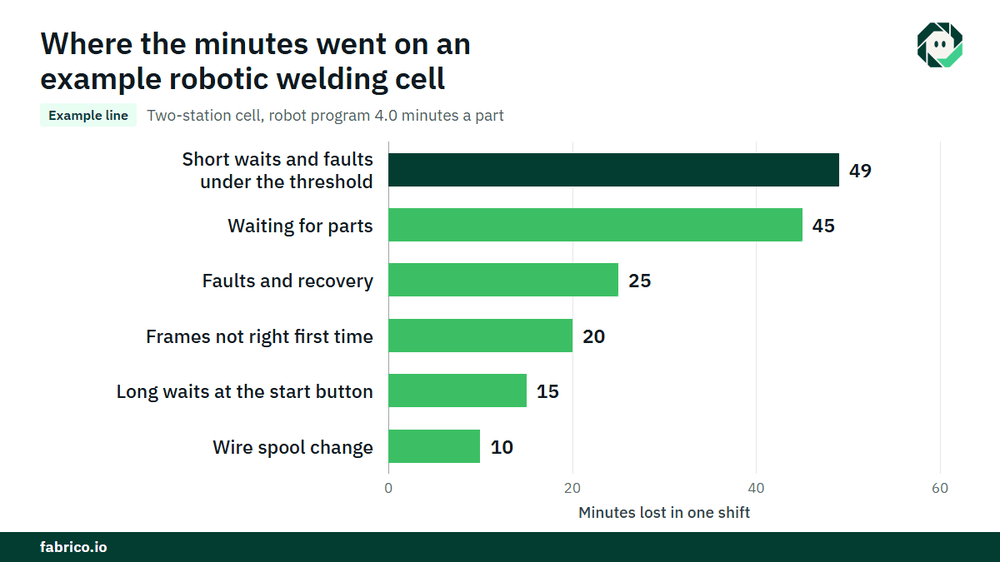
Beispiellinie (illustrative Zahlen, kein Kunde): Eine Zwei-Stationen-Zelle schweißt einen Rahmen mit einer Roboterprogrammlaufzeit von 4,0 Minuten pro Teil, Brennerreinigungsanteil eingeschlossen. Die geplante Produktionszeit beträgt 480 Minuten.
- Stopps: Warten auf Teile 45 Minuten, Fehler und Wiederherstellung 25, ein Drahtspulenwechsel 10, lange Wartezeiten am Startknopf 15. Das sind 95 Minuten. Laufzeit ist 385. Verfügbarkeit ist 385 / 480 = 80.2%.
- Die Zelle fertigte 84 Rahmen, das sind 336 Minuten beim Ideal. Leistung ist 336 / 385 = 87.3%. Die verlorenen 49 Minuten sind kurze Wartezeiten und kurze Fehler unter dem Schwellenwert.
- Drei Rahmen wurden abgelehnt und zwei per Hand repariert, also waren 79 beim ersten Mal gut. Qualität ist 79 / 84 = 94.0%.
- OEE ist 0.8021 x 0.8727 x 0.9405 = 65.8%. Check: 79 x 4.0 Minuten = 316 Minuten, und 316 / 480 = 65.8%.
- Bei einem Beitrag von $8.00 pro Roboterminute, €8.00 in einem Euro-Werk, kosten die 164 verlorenen Minuten $1,312 (€1,312). Warten auf Teile kostete $360 (€360), die kurzen Wartezeiten und Fehler $392 (€392), Fehler und Wiederherstellung $200 (€200), die langen Wartezeiten am Startknopf $120 (€120), der Spulenwechsel $80 (€80) und die fünf nicht beim ersten Mal richtigen Rahmen 20 Minuten, $160 (€160).
Allein das Warten auf Teile kostete mehr als Fehler und Spulenwechsel zusammen, $360 gegenüber $280, und der Roboter war niemals Schuld. Das Geld wird nur real, wenn die zusätzlichen Rahmen verkauft werden oder Überstunden eingespart werden, stimmen Sie diese Regel daher mit Ihrem Controller ab.
Was jede Datenquelle sieht
| Quelle | Was sie Ihnen sagt | Was sie vermisst |
|---|---|---|
| Robotercontroller | Programm läuft, wartet auf Start, Fehlercodes, Zyklus abgeschlossen | Warum der Startknopf nicht gedrückt wurde |
| Schweißstromquelle | Bogenlaufzeit, Bogenfehler | Wartezeiten, Beladung, Teileversorgung |
| Zellen-PLC | Station bereit, Zustand von Lichtvorhang und Tür | Die Ursache hinter einem Auslöser |
| Bedienereingabe | Stoppgründe, Ausschuss, Reparaturen | Kurze Wartezeiten, die niemand einträgt |
| Kamera an der Zelle | Ein Clip als Beleg für einen Fehler oder ein leeres Werkstück | Schweißqualität innerhalb der Naht |
Bogenzeit ist nützlich, aber sie ist nicht OEE: sie lässt den idealen Zyklus, die Wartezeiten und die Ausschüsse außen vor. Häufige Fehler: Bogenzeit als OEE gemeldet, das Ideal auf Ladezeit gesetzt und hungernde Zeit aus der geplanten Zeit herausgenommen.
Wo Fabrico passt
Fabrico ist eine durch Computer Vision erweiterte Manufacturing Performance Platform. In einer Schweißzelle beginnt sie mit OEE und leichtem MES: automatische Downtime-Protokollierung aus Roboter- und Zellensignalen, OEE live nach Linie und Schicht und Verluste bewertet in Geld, sodass Wartezeiten, Fehler, Drahtwechsel und Ausschuss in einer Liste stehen.
- Der Bediener bestätigt den Grund eines Stopps mit einem Tipp.
- Ein Kameraclip als Beleg für einen Stopp, wo eine Kamera die Zelle überwacht.
- Verluste nach Geld gerankt, sodass der kostspieligste Stopp oder Fehler zuerst erscheint.
- Eine Ansicht über Werke hinweg, wenn Sie an mehr als einem Standort schweißen.
- Wenn ein Stopp ein Ausfall ist, wird eine Arbeitsanweisung an den richtigen Techniker mit den Kosten gesendet.
Maschinen verbinden sich über eine SPS, ein Fabrico IoT-Gerät oder eine Kamera, wie auf unserer Seite zur Maschinenkonnektivität beschrieben. Sie starten an einer Zelle oder einer Linie, mit einer Basislinie und einem vereinbarten Entscheidungsdatum. Jedes Werk erhält nach einer Überprüfung seiner Linien ein Angebot.
Häufig gestellte Fragen
Wie berechnet man OEE für eine robotisierte Schweißzelle?
Verfügbarkeit ist Laufzeit geteilt durch geplante Produktionszeit. Leistung ist gefertigte Teile multipliziert mit der Roboterprogrammlaufzeit pro Teil, geteilt durch die Laufzeit. Qualität ist erste-gute Teile geteilt durch gefertigte Teile. Multiplizieren Sie die drei Faktoren.
Was ist die ideale Zykluszeit für eine robotisierte Schweißzelle?
Die Roboterprogrammlaufzeit pro Teil, einschließlich des Anteils der geplanten Brennerreinigung. Nicht die Ladezeit, sonst verschwinden die Wartezeiten des Roboters aus den Zahlen.
Ist Bogenzeit dasselbe wie OEE?
Nein. Bogenzeit zeigt, wie lange der Roboter geschweißt hat. OEE zählt außerdem, wie lange es hätte dauern sollen, warum der Roboter gewartet hat und wie viele Teile beim ersten Mal gut waren.
Zählt das Warten auf Teile gegen die OEE der Schweißzelle?
Es sollte, mit eigenem Grundcode. Es aus der geplanten Zeit herauszunehmen lässt die Zelle besser aussehen und verschleiert das Versorgungsproblem stromaufwärts.
Sollte Brennerreinigung als Ausfallzeit gezählt werden?
Geplante Brennerreinigung in der Programmroutine ist Teil des idealen Zyklus, also nein. Ungeplante Spitzenwechsel, Düsenreinigung zwischen Zyklen und Probleme mit der Drahtzuführung sind Stopps.
Sehen Sie Ihre Schweißzellverluste in einer Demo
Bringen Sie eine Zelle, eine Teilenummer und Ihren aktuellen Schichtbericht mit. Wir zeigen, wo der Roboter wartet und was es kostet.
Verwandte Artikel

Das Neueste aus unserem Blog








Echte Fabrico-Kacheln, Beispieldaten.