


 Zaloguj
 Blog
OEE dla robotycznych komórek spawalniczych: załadunek przyrządu, oczekiwania i odrzuty spawalnicze

Najważniejsze wnioski
- Ustaw idealny cykl na podstawie czasu programu robota na część, wliczając jego udział w czyszczeniu palnika, tak aby oczekiwania przy przyrządzie były widoczne jako straty.
- Robot czekający na naciśnięcie przycisku start nie jest awarią, ale może być jedną z największych strat w komórce.
- Trzymaj oczekiwanie na części w ramach zaplanowanego czasu produkcji i zakoduj je, aby problem z zaopatrzeniem pozostał widoczny.
- Zmiany drutu, nieplanowane zmiany końcówek, awarie i odzyskiwanie to postoje z własnymi kodami przyczyn.
- Ręczne naprawy są przeróbkami, nie częściami dobrymi za pierwszym razem.
Robot w komórce 6 kończy stronę A stołu obrotowego i zatrzymuje się. Po stronie B przyrząd jest w połowie załadowany, ponieważ uchwyty z prasy krawędziowej nie dotarły. Sterownik zapisuje robota jako oczekującego na przycisk start, co nie jest alarmem, więc raport ze zmiany twierdzi, że komórka pracowała bez awarii. OEE w robotycznej komórce spawalniczej wychwytuje tę stratę: robot jest w porządku, a komórka i tak straciła godzinę.
Ten przewodnik jest dla kierowników zakładu, kierowników produkcji i inżynierów produkcji prowadzących robotyczne komórki spawalnicze. Omawia, jak ustawić idealny cykl, jak rejestrować ładowanie przyrządu i oczekiwanie na części, czyszczenie palnika, wymiany końcówek i drutu, awarie i odzyskiwanie oraz jak liczyć odrzucone spawy i naprawy.
Gdzie znika czas w komórce spawalniczej
W typowej komórce dwustanowiskowej operator ładuje i zaciska części w przyrządzie po jednej stronie i naciska przycisk gotowe, podczas gdy robot spawa drugą stronę. Stół obrotowy lub pozycjoner się obraca i robot startuje ponownie. Co pewną liczbę cykli robot jedzie do stacji czyszczenia palnika.
| Źródło straty | Typowe zdarzenia | Czynnik OEE |
|---|---|---|
| Ładowanie przyrządu | Robot czeka na przycisk start, błąd zacisku lub czujnika obecności części, część nie pasuje | Wydajność lub Dostępność |
| Dostawa części | Oczekiwanie na części z lasera, prasy krawędziowej lub kompletacji | Dostępność |
| Palnik i materiały eksploatacyjne | Nieplanowana wymiana końcówki, odpryski na dyszy, wymiana szpuli drutu, zmiana gazu | Dostępność lub Wydajność |
| Awarie | Błąd startu łuku, przyklejanie się drutu, kolizja, nieudane wykrywanie dotyku, wyzwolenie kurtyny świetlnej | Dostępność lub Wydajność |
| Jakość spawu | Porowatość, podcięcie, brak przetopienia, przepalenie, brakujące spoiny | Jakość |

Cykl robota jako ideal
Ustaw ideal na część według czasu programu robota: spawanie, ruchy przejazdowe i ruchy pozycjonera dla jednej części. Dodaj udział czyszczenia palnika, tak aby cykl czyszczenia co pewną liczbę części rozłożyć na te części. Czyszczenie palnika zaplanowane w programie jest wtedy częścią ideału, a nie zatrzymaniem.
W komórce dwustanowiskowej komórka może pracować tylko tak szybko, jak wolniejszy z robota i strony ładowania. Jeśli ustawisz ideal na czas ładowania, oczekiwania robota znikają z liczb. Utrzymaj ideal na cyklu robota, a oczekiwania pokażą się jako strata wskazująca na nierównowagę komórki: konstrukcja przyrządu, dostawa części, podział pracy. Nasz przewodnik po wyrównywaniu linii wyjaśnia, jak naprawić nierównowagę, gdy ją zobaczysz.
Liczyć części z sygnału zakończenia cyklu z kontrolera robota lub z PLC komórki. Dla komórki, która spawa dwie części na cykl, licz części, nie cykle.
Ładowanie przyrządu i przycisk start
Robot kończy i czeka, aż operator naciśnie gotowe. To oczekiwanie jest stanem maszyny, odczytywanym z kontrolera, i nie jest awarią. Wciąż jednak kosztuje produkcję. Krótkie oczekiwania poniżej progu zatrzymania trafiają do Wydajności; długie do Dostępności i wymagają uzasadnienia.
Tu kryją się dwa różne problemy. Pierwszy to projekt: ładowanie i zaciskanie zajmuje więcej czasu niż cykl robota, za każdym razem. Drugi to przerwanie: osoba ładująca idzie po części, czeka na suwnicę lub wykonuje kontrolę jakości. Zakoduj długie oczekiwania według przyczyny, np. oczekiwanie na części, oczekiwanie na suwnicę, problem z przyrządem lub kontrola jakości, i oba problemy się rozdzielą.
To jest miara komórki, nie osoby ją ładującej. Raportuj według komórki, numeru części i zmiany, nigdy według operatora. Tam, gdzie kamera obserwuje komórkę, klip pokazuje, czy przyrząd był pusty czy czekał na część. Nie mierzy czynności ręcznych i nie powinien tego robić.
Oczekiwanie na części
Komórka spawalnicza zasilana z lasera, tłoczni i pras krawędziowych jest tylko tak zajęta, jak jej dostawy. Kiedy części nie są dostępne, komórka jest głodna materiału. Niektóre zakłady księgują to poza zaplanowanym czasem produkcji, jakby komórka nie była zaplanowana. To sprawia, że OEE komórki wygląda lepiej i ukrywa problem zaopatrzenia.
Trzymaj to w środku, z własnym kodem „brak części”, a strata wyląduje tam, gdzie się zaczyna. Koszt głodnej komórki spawalniczej może należeć do maszyny upstream lub do strefy kompletacji. Nasz artykuł o OEE dla wielu maszyn wyjaśnia, jak zsumować kilka maszyn bez podwójnego liczenia ich strat.
Czyszczenie palnika, końcówki i drut
Planowane czyszczenie palnika jest częścią ideału. Nieplanowane prace przy materiałach eksploatacyjnych nie są. Wymiana końcówki po burnbacku, dysza oczyszczona z odprysków między cyklami, wymiana butli gazu lub problem z podajnikiem drutu w linerze lub rolkach napędowych to zatrzymanie z własnym kodem.
Zmiana szpuli lub bębna z drutem zatrzymuje komórkę, a jej długość zależy od tego, czy następne opakowanie jest gotowe przy komórce. Odpryski na dyszy to też sygnał jakości: słabe pokrycie gazem objawia się porowatością, więc ta sama przyczyna może wystąpić zarówno w Dostępności, jak i w Jakości.
Awarie i odzyskiwanie
Komórki robotyczne zatrzymują się przy błędach startu łuku, przyklejaniu się drutu do detalu, kolizjach, które uruchamiają czujnik kolizji palnika, nieudanym wykrywaniu dotyku przy szwie oraz wyzwoleniach kurtyny świetlnej lub drzwi. Sama awaria jest krótka. Odzyskiwanie nie jest: reset, odsunięcie robota, sprawdzenie palnika, decyzja, czy ponownie uruchomić program, czy naprawić spaw ręcznie.
Zarejestruj awarię i odzyskiwanie jako jedno zatrzymanie, od momentu zatrzymania robota do momentu, gdy znów spawa. Błędy touch sense i kolizje mogą wskazywać upstream, na odchyłki części wynikłe z cięcia lub gięcia, albo na zużycie przyrządu. Nasz artykuł o nieplanowanych przestojach opisuje, jak je kodować, aby ujawnić przyczynę źródłową. Tam, gdzie kamera obserwuje komórkę, klip tuż przed awarią pokaże część poza pozycją, zaplątany kabel przy podajniku lub palnik przy zacisku. Oprogramowanie sugeruje powód, a operator potwierdza go jednym stuknięciem.
Odrzuty spawów i naprawy
Wad spawów obejmują porowatość, podcięcie, brak przetopienia, przepalenie, brakujące lub źle położone spoiny, odpryski na widocznych powierzchniach i odkształcenia. Niektóre wykrywane są w komórce, inne na montażu, lakierni lub podczas testów destrukcyjnych. Przyprowadź późne wykrycia z powrotem do komórki z numerem części i zmianą.
Część naprawiona ręcznie to przeróbka: jest wysyłana, ale nie była poprawna za pierwszym razem, więc nie liczy się jako dobra w OEE. Części pocięte do zaplanowanych testów destrukcyjnych to zasada zakładu: licz je oddzielnie od defektów, żeby nie zniekształcały Pareto odrzuceń. Nasz przewodnik po czynniku Jakości OEE wyjaśnia, jak liczyć przeróbki.
Przepracowana zmiana na jednej komórce
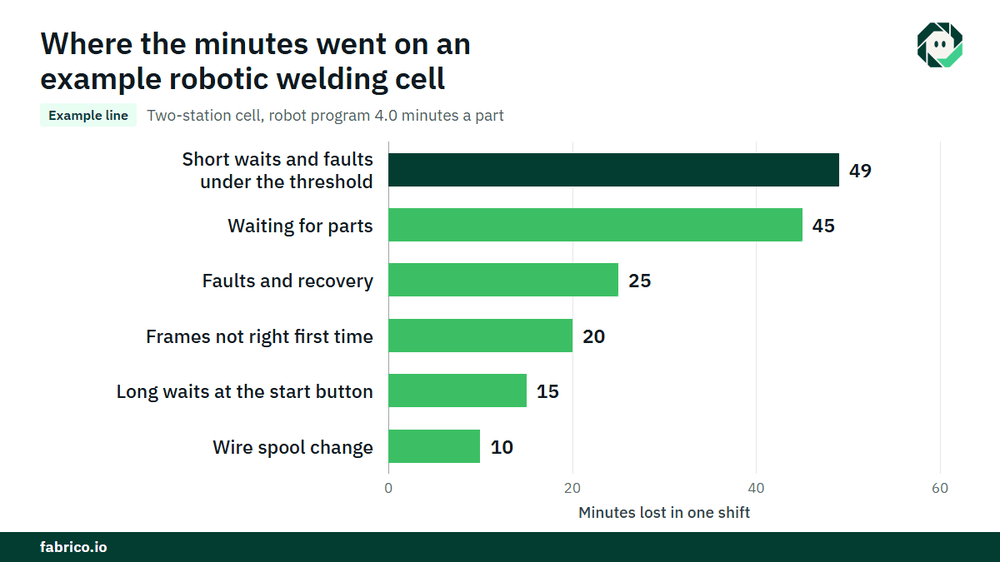
Przykładowa linia (liczby poglądowe, nie od klienta): dwustanowiskowa komórka spawa jedną ramę z programowym czasem robota 4.0 minut na część, udział czyszczenia palnika wliczony. Zaplanowany czas produkcji to 480 minut.
- Postoje: oczekiwanie na części 45 minut, awarie i odzyskiwanie 25, wymiana szpuli drutu 10, długie oczekiwania przy przycisku start 15. To 95 minut. Czas pracy to 385. Dostępność to 385 / 480 = 80.2%.
- Komórka wykonała 84 ramy, co daje 336 minut przy idealu. Wydajność to 336 / 385 = 87.3%. Utracone 49 minut to krótkie oczekiwania i krótkie awarie poniżej progu.
- Trzy ramy zostały odrzucone, a dwie naprawione ręcznie, więc 79 było dobrych za pierwszym razem. Jakość to 79 / 84 = 94.0%.
- OEE to 0.8021 x 0.8727 x 0.9405 = 65.8%. Sprawdzenie: 79 x 4.0 minut = 316 minut, i 316 / 480 = 65.8%.
- Przy wkładzie $8.00 za minutę robota, €8.00 w zakładzie euro, 164 utracone minuty kosztują $1,312 (€1,312). Oczekiwanie na części kosztowało $360 (€360), krótkie oczekiwania i awarie $392 (€392), awarie i odzyskiwanie $200 (€200), długie oczekiwania przy przycisku start $120 (€120), wymiana szpuli $80 (€80), a pięć ram niepoprawnych za pierwszym razem 20 minut, $160 (€160).
Samo oczekiwanie na części kosztowało więcej niż awarie i wymiana szpuli razem, $360 wobec $280, a robot nigdy nie był winny. Pieniądze stają się realne tylko jeśli dodatkowe ramy zostaną sprzedane lub zaoszczędzą nadgodziny, więc uzgodnij tę zasadę ze swoim działem finansowym.
Co widzi każde źródło danych
| Źródło | Co informuje | Co pomija |
|---|---|---|
| Sterownik robota | Program działa, oczekiwanie na start, kody błędów, cykl zakończony | Dlaczego przycisk start nie został naciśnięty |
| Źródło zasilania spawarki | Czas łuku, błędy łuku | Oczekiwania, ładowanie, dostawa części |
| PLC komórki | Stan stacji gotowy, stan kurtyny świetlnej i drzwi | Przyczyna wyzwolenia |
| Wejście operatora | Powody zatrzymania, odrzuty, naprawy | Krótkie oczekiwania, których nikt nie wpisuje |
| Kamera przy komórce | Klip jako dowód błędu lub pustego przyrządu | Jakość spawu wewnątrz złącza |
Czas łuku jest przydatny, ale nie jest OEE: pomija idealny cykl, oczekiwania i odrzuty. Częste błędy: czas łuku raportowany jako OEE, ideal ustawiony na czas ładowania oraz czas bez materiału przeniesiony poza zaplanowany czas.
Gdzie pasuje Fabrico
Fabrico to platforma Manufacturing Performance z obsługą computer vision. W komórce spawalniczej zaczyna od OEE i lekkiego MES: automatyczne logowanie przestojów z robota i sygnałów komórki, OEE na żywo według linii i zmiany oraz straty wycenione w pieniądzu, więc oczekiwania, awarie, wymiany drutu i odrzuty znajdują się na jednej liście.
- Operator potwierdza powód zatrzymania jednym stuknięciem.
- Klip z kamery jako dowód zatrzymania tam, gdzie kamera obserwuje komórkę.
- Straty uporządkowane według kosztu, więc najdroższe oczekiwanie lub awaria jest pierwsze.
- Jeden widok przez zakłady, jeśli spawasz w więcej niż jednym miejscu.
- Gdy zatrzymanie to awaria, zlecenie pracy do właściwego technika z jego kosztem.
Maszyny łączą się przez PLC, urządzenie Fabrico IoT lub kamerę, jak opisano na naszej stronie o łączności maszyn. Zaczynasz od jednej komórki lub linii, z linią bazową i uzgodnioną datą decyzji. Każdy zakład otrzymuje wycenę po przeglądzie swoich linii.
Często zadawane pytania
Jak obliczyć OEE dla robotycznej komórki spawalniczej?
Dostępność to czas pracy podzielony przez zaplanowany czas produkcji. Wydajność to liczba wyprodukowanych części razy czas programu robota na część, podzielone przez czas pracy. Jakość to części dobre za pierwszym razem podzielone przez wyprodukowane części. Pomnóż trzy wartości.
Jaki jest idealny czas cyklu dla robotycznej komórki spawalniczej?
Czas programu robota na część, wliczając jego udział w planowanym czyszczeniu palnika. Nie czas ładowania, inaczej oczekiwania robota znikają z liczb.
Czy czas łuku to to samo co OEE?
Nie. Czas łuku pokazuje, jak długo robot spawał. OEE liczy też, ile czasu powinno to było zająć, dlaczego robot czekał i ile części było dobrych za pierwszym razem.
Czy oczekiwanie na części liczy się przeciwko OEE komórki spawalniczej?
Powinno, z własnym kodem przyczyny. Przeniesienie tego poza czas planowany sprawia, że komórka wygląda lepiej i ukrywa problem zaopatrzenia upstream.
Czy czyszczenie palnika powinno się liczyć jako przestój?
Planowane czyszczenie palnika w programie jest częścią idealnego cyklu, więc nie. Nieplanowane wymiany końcówek, czyszczenie dyszy między cyklami i problemy z podawaniem drutu to postoje.
Zobacz straty swojej komórki spawalniczej na demie
Przynieś jedną komórkę, numer części i aktualny raport zmiany. Pokażemy, gdzie robot czeka i ile to kosztuje.
Powiązane artykuły

Najnowsze wiadomości z naszego bloga








Prawdziwe kafelki Fabrico, dane przykładowe.