


 Iniciar sesión
 Blog
OEE para celdas de soldadura robóticas: carga del utillaje, esperas y rechazos de soldadura

Puntos clave
- Establezca el ciclo ideal a partir del tiempo del programa del robot por pieza, incluyendo su parte del limpieza de antorcha, para que las esperas en el utillaje se muestren como pérdidas.
- Un robot esperando a que se pulse el botón de inicio no es una avería, pero puede ser una de las mayores pérdidas en la celda.
- Mantenga las esperas por piezas dentro del tiempo de producción planificado y codifíquelas, para que el problema de suministro siga siendo visible.
- Los cambios de hilo, cambios de punta no planificados, fallos y recuperación son paradas con sus propios códigos de razón.
- Las reparaciones manuales son retrabajo, no piezas buenas a la primera.
El robot en la celda 6 termina el lado A de la mesa giratoria y se detiene. En el lado B el utillaje está medio cargado, porque los soportes de la plegadora no han llegado. El controlador registra el robot como esperando el botón de inicio, lo que no es una alarma, así que el informe de turno dice que la celda funcionó sin fallos. La OEE en una celda de soldadura robótica captura esa pérdida: el robot está bien, y la celda aún perdió una hora.
Esta guía es para directores de planta, responsables de producción e ingenieros de fabricación que gestionan celdas de soldadura robótica. Cubre cómo fijar el ciclo ideal, cómo registrar la carga del utillaje y la espera de piezas, la limpieza de la antorcha, los cambios de punta y de hilo, fallos y recuperación, y cómo contar rechazos de soldadura y reparaciones.
A dónde va el tiempo en una celda de soldadura
En una celda típica de dos estaciones, un operario carga y sujeta las piezas en el utillaje de un lado y pulsa el botón listo mientras el robot suelda el otro lado. La mesa giratoria o posicionador gira, y el robot arranca de nuevo. Cada cierto número de ciclos el robot va a la estación de limpieza de antorcha.
| Fuente de pérdida | Eventos típicos | Factor OEE |
|---|---|---|
| Carga del utillaje | Robot esperando el botón de inicio, fallo de la abrazadera o del sensor de presencia de pieza, la pieza no encaja | Rendimiento o Disponibilidad |
| Suministro de piezas | Espera de piezas del láser, plegadora o kitting | Disponibilidad |
| Antorcha y consumibles | Cambio de punta no planificado, salpicadura en la boquilla, cambio de bobina de hilo, cambio de gas | Disponibilidad o Rendimiento |
| Fallos | Fallo de arranque de arco, el hilo se pega, colisión, fallo de touch sense, disparo de cortina de luz | Disponibilidad o Rendimiento |
| Calidad de la soldadura | Porosidad, socavado, falta de fusión, quemaduras, soldaduras faltantes | Calidad |

El ciclo del robot como ideal
Establezca el ideal por número de pieza a partir del tiempo del programa del robot: soldadura, movimientos de traslado y movimientos del posicionador para una pieza. Añada la proporción del limpieza de antorcha, de modo que un ciclo de limpieza cada cierto número de piezas se reparta entre esas piezas. La limpieza de antorcha planificada en el programa pasa entonces a ser parte del ideal, no una parada.
En una celda de dos estaciones, la celda sólo puede funcionar tan rápido como el más lento de los dos — el robot o el lado de carga. Si fija el ideal en el tiempo de carga, las esperas del robot desaparecen de los números. Mantenga el ideal en el ciclo del robot, y las esperas se mostrarán como pérdida que señala al desequilibrio de la celda: el diseño del utillaje, el suministro de piezas, la división del trabajo. Nuestra guía sobre balanceo de línea explica cómo arreglar el desequilibrio una vez que pueda verlo.
Cuente las piezas desde la señal de ciclo completo del controlador del robot o desde el PLC de la celda. Para una celda que suelda dos piezas por ciclo, cuente piezas, no ciclos.
Carga del utillaje y el botón de inicio
El robot termina y espera a que el operario pulse listo. Esa espera es un estado de máquina, leído desde el controlador, y no es una avería. Aun así cuesta producción. Las esperas cortas por debajo de su umbral de parada caen en Rendimiento; las largas en Disponibilidad y necesitan una razón.
Aquí se esconden dos problemas diferentes. El primero es de diseño: la carga y el apriete tardan más que el ciclo del robot, siempre. El segundo es la interrupción: la persona que carga va a buscar piezas, espera una grúa o hace un control de calidad. Codifique las esperas largas por razón, como espera de piezas, espera de grúa, problema del utillaje o control de calidad, y los dos problemas se separan.
Esto es una medida de la celda, no de la persona que la carga. Informe por celda, número de pieza y turno, nunca por operario. Donde una cámara vigila la celda, un clip muestra si el utillaje estaba vacío o esperando una pieza. No cronometra pasos de trabajo manuales, y no debe hacerlo.
Esperando piezas
Una celda de soldadura alimentada por láser, punzonado y plegadoras sólo está tan ocupada como su suministro. Cuando las piezas no están, la celda se queda sin material. Algunas plantas registran eso fuera del tiempo de producción planificado, como si la celda no estuviera programada. Eso hace que la OEE de la celda parezca mejor y oculta el problema de suministro.
Manténgalo dentro, con su propio código «falta de piezas», y la pérdida caerá donde empieza. El coste de una celda de soldadura sin piezas puede pertenecer a la máquina en upstream o al área de kitting. Nuestro artículo sobre OEE en varias máquinas explica cómo agregar varias máquinas sin contar doble sus pérdidas.
Limpieza de antorcha, puntas y hilo
La limpieza de antorcha planificada es parte del ideal. El trabajo consumible no planificado no lo es. Un contacto cambiado tras un burnback, una boquilla limpiada de salpicaduras entre ciclos, un cambio de cilindro de gas o un problema de alimentación de hilo en el liner o en los rodillos de arrastre es una parada con su propio código.
Un cambio de bobina o tambor de hilo detiene la celda, y su duración depende de si el siguiente paquete está listo en la celda. La salpicadura en la boquilla es también una señal de calidad: la mala cobertura de gas aparece como porosidad, por lo que la misma causa raíz puede aparecer en Disponibilidad y en Calidad.
Fallos y recuperación
Las celdas robóticas se detienen por fallos de arranque de arco, el hilo pegado a la pieza, colisiones que disparan el sensor de colisión de la antorcha, fallos de touch sense que no encuentran la junta, y disparos del cortina de luz o de la puerta. El fallo en sí es breve. La recuperación no lo es: reset, mover el robot, comprobar la antorcha, decidir si reiniciar el programa o reparar la soldadura a mano.
Registre el fallo y la recuperación como una sola parada, desde el momento en que el robot se paró hasta el momento en que vuelve a soldar. Los fallos de touch sense y las colisiones pueden apuntar hacia upstream, a variación de la pieza por corte o doblado, o al desgaste del utillaje. Nuestro artículo sobre tiempos de inactividad no planificados cubre cómo codificar estos eventos para que aparezca la causa raíz. Donde una cámara vigila la celda, el clip justo antes del fallo muestra una pieza fuera de posición, un cable enredado en el alimentador o la antorcha contra una abrazadera. El software sugiere una razón y el operario la confirma con un toque.
Rechazos de soldadura y reparaciones
Los defectos de soldadura incluyen porosidad, socavado, falta de fusión, quemaduras, soldaduras faltantes o mal ubicadas, salpicaduras en caras visibles y deformación. Algunos se detectan en la celda, otros en montaje, pintura o ensayos destructivos. Devuelva los hallazgos tardíos a la celda, con número de pieza y turno.
Una pieza reparada a mano es retrabajo: se envía, pero no estaba bien a la primera, por lo que no cuenta como buena en la OEE. Las piezas cortadas para ensayos destructivos planificados son una regla de planta: cuéntelas aparte de los defectos para que no distorsionen el diagrama de Pareto de rechazos. Nuestra guía sobre el factor Calidad de la OEE explica cómo contar el retrabajo.
Un turno trabajado en una celda
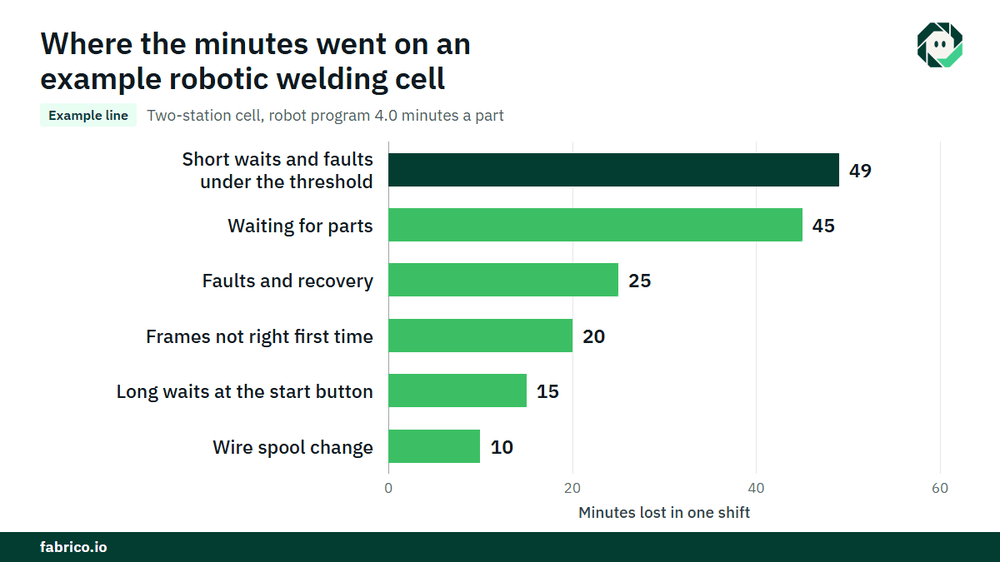
Línea de ejemplo (números ilustrativos, no un cliente): una celda de dos estaciones suelda un bastidor con tiempo de programa del robot de 4.0 minutos por pieza, con parte de la limpieza de antorcha incluida. El tiempo de producción planificado es de 480 minutos.
- Paradas: espera de piezas 45 minutos, fallos y recuperación 25, un cambio de bobina de hilo 10, largas esperas en el botón de inicio 15. Son 95 minutos. El tiempo en marcha es 385. Disponibilidad es 385 / 480 = 80.2%.
- La celda hizo 84 bastidores, que son 336 minutos al ideal. Rendimiento es 336 / 385 = 87.3%. Los 49 minutos perdidos son esperas cortas y fallos cortos por debajo del umbral.
- Tres bastidores fueron rechazados y dos reparados a mano, por lo que 79 fueron buenos a la primera. Calidad es 79 / 84 = 94.0%.
- OEE es 0.8021 x 0.8727 x 0.9405 = 65.8%. Comprobación: 79 x 4.0 minutos = 316 minutos, y 316 / 480 = 65.8%.
- Con una contribución de $8.00 por minuto de robot, €8.00 en una planta euro, los 164 minutos perdidos cuestan $1,312 (€1,312). Esperar piezas costó $360 (€360), las esperas cortas y fallos $392 (€392), fallos y recuperación $200 (€200), las largas esperas en el botón de inicio $120 (€120), el cambio de bobina $80 (€80), y los cinco bastidores no correctos a la primera 20 minutos, $160 (€160).
Solo esperar piezas costó más que los fallos y el cambio de bobina juntos, $360 frente a $280, y el robot nunca fue culpable. El dinero se hace efectivo solo si los bastidores extra se venden o ahorran horas extra, así que acuerde esa regla con su controller.
Qué ve cada fuente de datos
| Fuente | Qué le dice | Qué se pierde |
|---|---|---|
| Controlador del robot | Programa en marcha, esperando inicio, códigos de fallo, ciclo completado | Por qué no se pulsó el botón de inicio |
| Fuente de energía de soldadura | Tiempo de arco, fallos del arco | Esperas, carga, suministro de piezas |
| PLC de la celda | Estación lista, estado de cortina de luz y puerta | La causa detrás de un disparo |
| Entrada del operario | Razones de parada, rechazos, reparaciones | Esperas cortas que nadie registra |
| Cámara en la celda | Un clip como evidencia de un fallo o un utillaje vacío | Calidad de la soldadura dentro de la junta |
El tiempo de arco es útil, pero no es OEE: omite el ciclo ideal, las esperas y los rechazos. Errores comunes: tiempo de arco reportado como OEE, el ideal fijado al tiempo de carga y el tiempo de falta de piezas movido fuera del tiempo planificado.
Dónde encaja Fabrico
Fabrico es una Manufacturing Performance Platform potenciada por visión por ordenador. En una celda de soldadura comienza con OEE y MES ligero: registro automático de tiempos de parada desde el robot y las señales de la celda, OEE en vivo por línea y turno, y pérdidas tasadas en dinero, de modo que esperas, fallos, cambios de hilo y rechazos están en una sola lista.
- El operario confirma la razón de una parada con un toque.
- Un clip de cámara como evidencia de una parada, donde una cámara vigila la celda.
- Las pérdidas ordenadas por coste, de modo que la espera o fallo más caro aparece primero.
- Una vista a través de plantas si suelda en más de un sitio.
- Cuando una parada es una avería, una orden de trabajo al técnico adecuado con su coste.
Las máquinas se conectan a través de un PLC, un dispositivo Fabrico IoT o una cámara, como se describe en nuestra página de conectividad de máquinas. Empieza en una celda o una línea, con una línea base y una fecha de decisión acordadas de antemano. Cada planta recibe una cotización tras revisar sus líneas.
Preguntas frecuentes
¿Cómo se calcula la OEE para una celda de soldadura robótica?
La disponibilidad es tiempo de funcionamiento sobre tiempo de producción planificado. El rendimiento es piezas hechas por el tiempo programa robot por pieza, sobre el tiempo de funcionamiento. La calidad es piezas buenas a la primera sobre piezas hechas. Multiplique las tres.
¿Cuál es el tiempo de ciclo ideal para una celda de soldadura robótica?
El tiempo programa robot por pieza, incluyendo su parte del limpieza de antorcha planificado. No el tiempo de carga, o las esperas del robot desaparecen de los números.
¿El tiempo de arco es lo mismo que la OEE?
No. El tiempo de arco muestra cuánto tiempo ha soldado el robot. La OEE también cuenta cuánto debería haber durado, por qué el robot esperó y cuántas piezas estuvieron bien a la primera.
¿Contabiliza la espera de piezas contra la OEE de la celda de soldadura?
Debería, con su propio código de razón. Sacarlo del tiempo planificado hace que la celda parezca mejor y oculta el problema de suministro aguas arriba.
¿Debería contar la limpieza de antorcha como tiempo de inactividad?
La limpieza de antorcha planificada en el programa forma parte del ciclo ideal, así que no. Cambios de punta no planificados, limpieza de boquilla entre ciclos y problemas de alimentación de hilo son paradas.
Vea las pérdidas de su celda de soldadura en una demo
Traiga una celda, un número de pieza y su informe de turno actual. Le mostraremos dónde espera el robot y cuánto cuesta.
Artículos relacionados

Lo último de nuestro blog








Tarjetas reales de Fabrico, datos de ejemplo.