


 Connexion
 Blog
OEE pour cellules de soudage robotisées : chargement des montages, attentes et rejets de soudure

Points clés
- Fixez le cycle idéal à partir du temps programme robot par pièce, en incluant sa part de nettoyage de la torche, pour que les attentes à la fixation apparaissent comme des pertes.
- Un robot qui attend que l'on appuie sur le bouton de démarrage n'est pas une panne, mais peut représenter une des plus grandes pertes de la cellule.
- Gardez les attentes de pièces à l'intérieur du temps de production planifié et codez-les, afin que le problème d'approvisionnement reste visible.
- Les changements de fil, les changements d'embout non planifiés, les pannes et la récupération sont des arrêts avec leurs propres codes de raison.
- Les réparations manuelles sont de la retouche, pas des pièces bonnes du premier coup.
Le robot dans la cellule 6 termine le côté A de la table tournante et s'arrête. Du côté B, la fixation est à moitié chargée car les supports de la presse plieuse ne sont pas arrivés. Le contrôleur enregistre le robot comme en attente du bouton de démarrage, ce qui n'est pas une alarme ; le rapport d'équipe indique donc que la cellule a tourné sans pannes. L'OEE sur une cellule de soudage robotisée capture cette perte : le robot fonctionne, mais la cellule a tout de même perdu une heure.
Ce guide s'adresse aux responsables d'usine, responsables de production et ingénieurs de fabrication opérant des cellules de soudage robotisées. Il couvre comment définir le cycle idéal, comment enregistrer le chargement de la fixation et l'attente de pièces, le nettoyage de la torche, les changements d'embout et de fil, les pannes et la récupération, et comment compter les rejets et réparations de soudure.
Où passe le temps dans une cellule de soudage
Dans une cellule typique à deux postes, un opérateur charge et serre les pièces dans la fixation d'un côté et appuie sur le bouton prêt pendant que le robot soude l'autre côté. La table tournante ou le positionneur tourne, et le robot repart. Tous les x cycles, le robot va à la station de nettoyage de torche.
| Source de perte | Événements typiques | Facteur OEE |
|---|---|---|
| Chargement de la fixation | Robot en attente du bouton de démarrage, défaut de pince ou capteur de présence, la pièce ne rentre pas | Performance ou Disponibilité |
| Approvisionnement des pièces | Attente de pièces venant du laser, de la plieuse ou du kitting | Disponibilité |
| Torché et consommables | Changement d'embout non planifié, encrassement de la buse, changement de bobine de fil, changement de gaz | Disponibilité ou Performance |
| Pannes | Échec de démarrage d'arc, adhérence du fil, collision, échec du touch sense, déclenchement du rideau lumineux | Disponibilité ou Performance |
| Qualité du cordon | Porosité, sous-coupure, manque de fusion, trou de fusion, soudures manquantes | Qualité |

Le cycle robot comme idéal
Définissez l'idéal par numéro de pièce à partir du temps programme du robot : soudage, déplacements et déplacements du positionneur pour une pièce. Ajoutez la part du nettoyage de la torche, de sorte qu'un cycle de nettoyage toutes les x pièces soit réparti sur ces pièces. Le nettoyage de torche planifié dans le programme fait alors partie de l'idéal, pas d'un arrêt.
Sur une cellule à deux postes, la cellule ne peut fonctionner que aussi vite que le plus lent des deux — le robot et le côté de chargement. Si vous définissez l'idéal sur le temps de chargement, les attentes du robot disparaissent des chiffres. Gardez l'idéal au cycle robot, et les attentes apparaîtront comme une perte qui pointe vers le déséquilibre de la cellule : le design de la fixation, l'approvisionnement des pièces, la répartition du travail. Notre guide sur le balancement de ligne explique comment corriger le déséquilibre une fois qu'il est visible.
Comptez les pièces depuis le signal de cycle complet du contrôleur robot ou depuis l'automate de la cellule. Pour une cellule qui soude deux pièces par cycle, comptez les pièces, pas les cycles.
Chargement de la fixation et le bouton de démarrage
Le robot termine et attend que l'opérateur appuie sur prêt. Cette attente est un état machine, lu depuis le contrôleur, et ce n'est pas une panne. Elle coûte néanmoins de la production. Les courtes attentes sous votre seuil d'arrêt tombent dans Performance ; les longues dans Disponibilité et nécessitent une raison.
Deux problèmes différents se cachent ici. Le premier est de conception : le chargement et le serrage prennent plus de temps que le cycle du robot, chaque fois. Le second est l'interruption : la personne qui charge va chercher des pièces, attend une grue ou réalise un contrôle qualité. Codez les longues attentes par motif, comme attente de pièces, attente de grue, problème de fixation ou contrôle qualité, et les deux problèmes se séparent.
C'est une mesure de la cellule, pas de la personne qui la charge. Reportez par cellule, numéro de pièce et équipe, jamais par opérateur. Lorsqu'une caméra surveille la cellule, un extrait montre si la fixation était vide ou en attente d'une pièce. Il ne chronomètre pas les étapes de travail manuelles, et ne devrait pas.
Attente de pièces
Une cellule de soudage alimentée par laser, emboutissage et plieuses n'est aussi occupée que son approvisionnement. Quand les pièces ne sont pas là, la cellule est à sec. Certaines usines enregistrent cela en dehors du temps de production planifié, comme si la cellule n'était pas programmée. Cela rend l'OEE de la cellule plus flatteuse et masque le problème d'approvisionnement.
Gardez-le à l'intérieur, avec son propre code « en manque de pièces », et la perte tombera là où elle commence. Le coût d'une cellule de soudage à court de pièces peut être imputé à la machine en amont ou à la zone de kitting. Notre article sur l'OEE sur plusieurs machines explique comment agréger plusieurs machines sans double comptabiliser leurs pertes.
Nettoyage de torche, embouts et fil
Le nettoyage de torche planifié fait partie de l'idéal. Le travail consommable non planifié n'en fait pas partie. Un embout changé après un burnback, une buse débarrassée des projections entre les cycles de nettoyage, un changement de cylindre de gaz ou un problème d'alimentation du fil au niveau du liner ou des galets est un arrêt avec son propre code.
Un changement de bobine ou de tambour de fil arrête la cellule, et sa durée dépend de si le paquet suivant est prêt à la cellule. Les projections sur la buse sont aussi un signal qualité : une mauvaise couverture de gaz apparaît en porosité, ainsi la même cause racine peut surgir en Disponibilité et en Qualité.
Pannes et récupération
Les cellules robotisées s'arrêtent pour des échecs de démarrage d'arc, le fil collant à la pièce, des collisions qui déclenchent le capteur de collision de la torche, des échecs de touch sense qui ne trouvent pas la jointure, et des déclenchements de rideau lumineux ou d'ouverture de porte. La panne elle-même est brève. La récupération ne l'est pas : réinitialiser, dégager le robot, vérifier la torche, décider de redémarrer le programme ou de réparer la soudure à la main.
Enregistrez la panne et la récupération comme un seul arrêt, du moment où le robot s'est arrêté au moment où il soude à nouveau. Les échecs de touch sense et les collisions peuvent pointer en amont, vers une variation des pièces due à la découpe ou au pliage, ou vers l'usure d'une fixation. Notre article sur les temps d'arrêt non planifiés couvre comment coder ces événements pour que la cause racine apparaisse. Où une caméra surveille la cellule, l'extrait juste avant la panne montre une pièce hors position, un fil emmêlé à l'alimenteur ou la torche contre une pince. Le logiciel suggère une raison et l'opérateur la confirme d'une tape.
Rejets de soudure et réparations
Les défauts de soudure comprennent la porosité, le sous-coup, le manque de fusion, le trou de fusion, des soudures manquantes ou mal positionnées, des projections sur les faces visibles et la déformation. Certains sont détectés à la cellule, d'autres à l'assemblage, à la peinture ou aux essais destructifs. Ramenez les découvertes tardives à la cellule, avec le numéro de pièce et l'équipe.
Une pièce réparée à la main est une retouche : elle est expédiée, mais n'était pas correcte du premier coup, donc elle ne compte pas comme bonne dans l'OEE. Les pièces découpées pour des essais destructifs planifiés sont une règle d'usine : comptez-les séparément des défauts pour ne pas fausser le Pareto des rejets. Notre guide sur le facteur Qualité de l'OEE couvre comment compter la retouche.
Une équipe travaillée sur une cellule
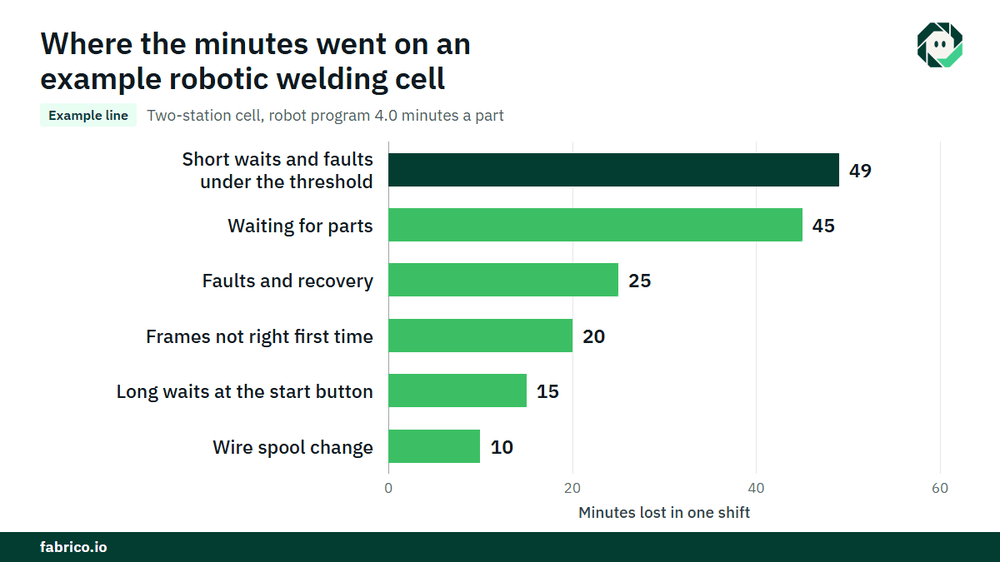
Exemple de ligne (chiffres indicatifs, pas un client) : une cellule à deux postes soude un cadre avec un temps programme robot de 4,0 minutes par pièce, part de nettoyage de torche incluse. Le temps de production planifié est de 480 minutes.
- Arrêts : attente de pièces 45 minutes, pannes et récupération 25, un changement de bobine de fil 10, longues attentes au bouton de démarrage 15. Cela fait 95 minutes. Le temps de marche est 385. La disponibilité est 385 / 480 = 80.2%.
- La cellule a produit 84 cadres, soit 336 minutes à l'idéal. La performance est 336 / 385 = 87.3%. Les 49 minutes perdues sont des courtes attentes et des courtes pannes sous le seuil.
- Trois cadres ont été rejetés et deux réparés à la main, donc 79 étaient bons du premier coup. La qualité est 79 / 84 = 94.0%.
- L'OEE est 0.8021 x 0.8727 x 0.9405 = 65.8%. Vérification : 79 x 4.0 minutes = 316 minutes, et 316 / 480 = 65.8%.
- Avec une contribution de $8.00 par minute robot, €8.00 dans une usine euro, les 164 minutes perdues coûtent $1,312 (€1,312). L'attente de pièces a coûté $360 (€360), les courtes attentes et pannes $392 (€392), pannes et récupération $200 (€200), les longues attentes au bouton de démarrage $120 (€120), le changement de bobine $80 (€80), et les cinq cadres non conformes du premier coup 20 minutes, $160 (€160).
L'attente de pièces seule a coûté plus que les pannes et le changement de bobine ensemble, $360 contre $280, et le robot n'a jamais été en faute. L'argent devient réel seulement si les cadres supplémentaires se vendent ou évitent des heures supplémentaires, convenez donc de cette règle avec votre contrôleur.
Ce que chaque source de données voit
| Source | Ce qu'elle vous dit | Ce qu'elle manque |
|---|---|---|
| Contrôleur robot | Programme en cours, attente de démarrage, codes d'erreur, cycle terminé | Pourquoi le bouton de démarrage n'a pas été pressé |
| Source d'alimentation de soudage | Temps d'arc, fautes d'arc | Attentes, chargement, approvisionnement des pièces |
| PLC de la cellule | Station prête, état du rideau lumineux et de la porte | La cause d'un déclenchement |
| Entrée opérateur | Raisons d'arrêt, rejets, réparations | Courtes attentes que personne n'enregistre |
| Caméra sur la cellule | Un clip comme preuve d'une panne ou d'une fixation vide | Qualité de soudure à l'intérieur du joint |
Le temps d'arc est utile, mais ce n'est pas l'OEE : il omet le cycle idéal, les attentes et les rejets. Erreurs courantes : temps d'arc rapporté comme OEE, idéal réglé sur le temps de chargement, et temps de pénurie déplacé hors du temps planifié.
Où s'intègre Fabrico
Fabrico est une Manufacturing Performance Platform équipée de vision par ordinateur. Dans une cellule de soudage, elle commence par l'OEE et un MES léger : journalisation automatique des arrêts à partir du robot et des signaux de la cellule, OEE en direct par ligne et par équipe, et pertes chiffrées en argent, de sorte que attentes, pannes, changements de fil et rejets figurent sur une seule liste.
- L'opérateur confirme la raison d'un arrêt en une tape.
- Un clip caméra comme preuve d'un arrêt, là où une caméra surveille la cellule.
- Les pertes classées par coût, pour que l'arrêt ou la panne la plus coûteuse apparaisse en premier.
- Une vue à travers plusieurs usines si vous soudez à plus d'un site.
- Lorsqu'un arrêt est une panne, un ordre de travail est envoyé au bon technicien avec son coût.
Les machines se connectent via un PLC, un appareil Fabrico IoT ou une caméra, comme décrit sur notre page de connectivité machine. Vous commencez sur une cellule ou une ligne, avec une base et une date de décision convenues à l'avance. Chaque usine reçoit un devis après examen de ses lignes.
Questions fréquentes
Comment calculez-vous l'OEE pour une cellule de soudage robotisée ?
La disponibilité est le temps de fonctionnement divisé par le temps de production planifié. La performance est les pièces produites multipliées par le temps programme robot par pièce, divisé par le temps de fonctionnement. La qualité est les pièces bonnes du premier coup divisées par les pièces produites. Multipliez les trois.
Quel est le temps de cycle idéal pour une cellule de soudage robotisée ?
Le temps programme robot par pièce, incluant sa part du nettoyage de torche planifié. Pas le temps de chargement, sinon les attentes du robot disparaissent des chiffres.
Le temps d'arc est-il identique à l'OEE ?
Non. Le temps d'arc montre combien de temps le robot a soudé. L'OEE compte aussi combien de temps cela aurait dû prendre, pourquoi le robot a attendu et combien de pièces étaient bonnes du premier coup.
L'attente de pièces compte-t-elle contre l'OEE de la cellule de soudage ?
Elle devrait, avec un code de raison propre. La déplacer hors du temps planifié fait paraître la cellule meilleure et masque le problème d'approvisionnement en amont.
Le nettoyage de torche doit-il compter comme temps d'arrêt ?
Le nettoyage de torche planifié dans le programme fait partie du cycle idéal, donc non. Les changements d'embout non planifiés, le nettoyage de buse entre les cycles et les problèmes d'alimentation de fil sont des arrêts.
Voyez vos pertes de cellule de soudage dans une démo
Apportez une cellule, une référence pièce et votre rapport de poste actuel. Nous montrerons où le robot attend et combien cela coûte.
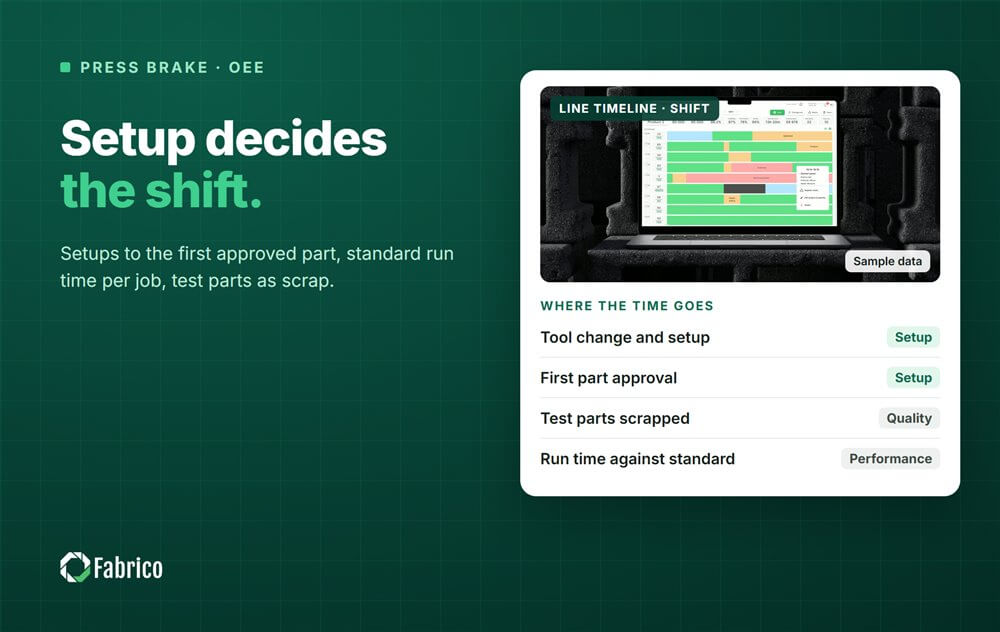

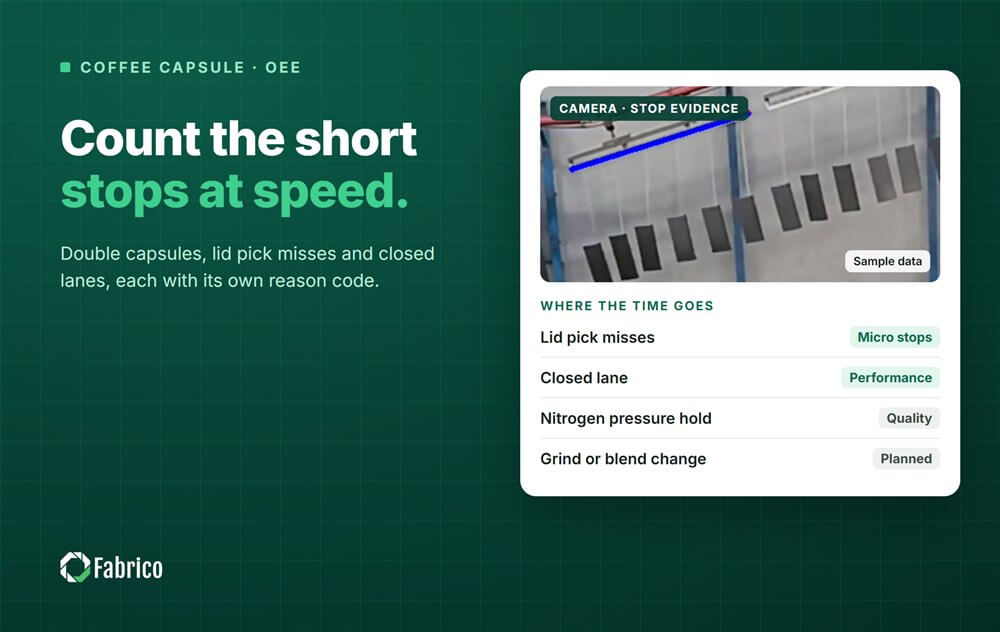








Tuiles Fabrico réelles, données d'exemple.